Technical Summary

智能PID调节器

智能 PID 调节器是以 PID 运算为核心、输出连续 4-20mA(或0-10V)模拟信号的盘装单回路控制仪表。它将过程测量信号 PV 与给定值 SV比较后经比例、积分、微分运算,输出连续电流到气动薄膜阀、变频器等执行机构,构成"调节器 + 执行机构 +测量变送器"的经典单回路控制方案,是流程工业最普及的现场级控制器。与第 49 篇智能伺服控制 PID调节器(位式继电器输出)构成"姊妹机型":本份面向气动 / 带定位器电动执行机构,连续控制精度更高;第49 份面向有触点电动执行机构,单回路成本与接线更简。

智能PID调节器

所属系列:显示仪表系列

TECHNOLOGY & APPLICATION

理解原理,精准选型

从测量原理到现场应用,了解智能PID调节器的技术特点与选型要点。

01

TECHNICAL GUIDE

概述

智能 PID 调节器是以 PID 运算为核心、输出连续 4-20mA(或0-10V)模拟信号的盘装单回路控制仪表。它将过程测量信号 PV 与给定值 SV比较后经比例、积分、微分运算,输出连续电流到气动薄膜阀、变频器等执行机构,构成"调节器 + 执行机构 +测量变送器"的经典单回路控制方案,是流程工业最普及的现场级控制器。与第 49 篇智能伺服控制 PID调节器(位式继电器输出)构成"姊妹机型":本份面向气动 / 带定位器电动执行机构,连续控制精度更高;第49 份面向有触点电动执行机构,单回路成本与接线更简。

  1. 01

    1 与智能伺服 PID(第 49 篇)、DCS 回路卡的对比

1.2 发展简史

概述 · 项目 / 说明对照查阅
项目说明
产品定位现场级单回路控制器:PID 运算 + 连续模拟输出,是 DCS 集中控制之外的最普及"分布式现场控制"形态
核心价值连续电流输出精度高(无需位置内环);万能输入覆盖温度 / 压力 / 流量 / 液位;自整定免人工凑参数;PID 控制算法升级带来更稳的控制品质
输出形式连续 4-20mA(或 0-10V)输出,驱动气动调节阀、电气转换器、变频器 / 调压器等连续执行机构
执行机构适配气动薄膜调节阀(电-气转换器 + 阀门定位器)、电动调节阀(内置定位器)、变频调速(电流给定 + 启停触点)、电子式执行器控制器(自身带闭环)
市场格局国产主导:虹润、宇电、远东、福光等;进口以横川、富士、欧姆龙、霍尼韦尔为高端代表;国 产主流 1000~3000 元,进口 5000~15000 元
对比维度智能PID调节器(本篇)智能伺服PID(第49篇)DCS 回路卡
输出形式连续 4-20mA位式继电器正 / 反转触点连续 4-20mA / 总线
执行机构气动 / 带定位器电动 / 变频器有触点电动(无定位器)气动 / 电动均可
控制精度0.5~1% FS(连续调节)1~2% FS(位式断续)0.1~0.5% FS
小流量调节优秀(连续信号精细)一般(触点动作分辨率受限)优秀
单回路投资较低最低(不需定位器)高(卡件 + 控制站)
工程集成盘装独立,调试与维护简单盘装独立,直接驱动动力回路控制室集中,统一管理
适用回路规模1~8 回路单台方案经济1~4 回路,驱动能力受限8 回路以上经济
时期阶段技术特征
1960~70 年代气动与电动 DDZ 时代气动调节器(0.14MPa 信号)+ DDZ-II(0-10mA)/ DDZ-III(4-20mA)调节器;纯模拟运算(运放 + RC 网络),参数难调不易复制
概述 · 1980 年代 / 数字调节器起步对照查阅
1980 年代数字调节器起步单片机 PID 调节器开始普及;模拟面板组态(电位器设定参数);相 比纯模拟方案稳定性与可重复性大幅提升
1990 年代智能化MCU 实现 PID 自整定(继电反馈法)、模糊 + PID 复合控制;按键组态替代电位器;万能输入机型出现
2000 年代功能完善双 PV / 串级 / 前馈 / 比值控制软件包;MODBUS 通信接入上位机;多输出通道(控制 + 变送 + 报警)独立
2010 年代至今高级算法与自适应自整定升级为模型自适应;MPC(模型预测)预览功能;OPC UA / MQTT 直连云平台;与 DCS 仿真升级融合
02

MEASUREMENT PRINCIPLE

工作原理

智能 PID 调节器内部以"模拟信号调理 + 数字 PID 运算 + 连续电流输出"三层架构实现:前端对过程测量 PV进行万能输入变换与工程量归一化,MCU 按设定参数运行 PID 算法得到控制量 MV(0~100%),通过 16-bitDAC 与晶体管恒流源转换为 4-20mA 输出,连续驱动执行机构。给定值 SV 来自本机按键或远程模拟 /通信通道。

2.1 信号链八大子系统

2.2 关键原理分析

工作原理 · 序号 / 子系统对照查阅
序号子系统功能与实现要点
1万能输入 PVmA / mV / V / 热电偶 / 热电阻全兼容;24-bit Σ-Δ ADC;分度表查表;CJC 冷端补偿;工程量线性化
2给定值处理本机按键给定(双排 LED 数字增减)、远程给定 4-20mA / 0-10V、Modbus 通信给定三类可选;斜率(Ramp)限制 + 上 / 下限幅
3PID 运算核心位置式 PID 或增量式 PID;参数范围 P 0~999.9%、I 0~3600s、D 0~3600s;正 / 反作用;积分分离;抗积分饱和;微分先行 + 不完全微分抑制突变
4控制算法增强自整定(继电反馈 / 临界比例度法);参数分程(输出范围分段映射);死区与阈值限幅;复合控制(串级 / 前馈 / 比值)软件包
5控制量输出16-bit DAC + 晶体管恒流 4-20mA 输出(负载 ≤ 500~750Ω);可选 0-10V 输出;输出限幅 1~22mA 可设;NE 43 故障方向(3.6 / 21mA)支持
6变送与辅助输出4-20mA 变送输出通道(PV / SV / MV 任一转发);辅助开关量输入与继电器报警输出
7通信与人机接口双排 LED 显示 PV / SV;按键组态导航;状态灯指示运行 / 报警 / 手自动;RS-485(Modbus-RTU)通信;以太网选件
8保护与诊断输出限幅;积分抗饱和;自整定收敛判定;传感器断线 / 短路保护;参数修改权限分级与事件记录
工作原理 · 分析项 / 机理说明对照查阅
分析项机理说明
连续输出与执行机构 闭环4-20mA 输出经电气转换器→气信号 → 气动调节阀定位器 → 阀门开度形成位置闭环;与第 49 份"位置内环内置"不同:调节器只输出电流,位置闭环由定位器完成,二者各司其职,构成"电流 到气信号到位置"的两级间接闭环
PID 三参数物理意义P 决定响应速度与稳态误差权衡(过强振荡,过弱响应慢且有余差);I 消除余差(时间过长引入积分滞后,过短易振荡);D 提供反相位超前补偿,抑制快速扰动(过大对采样噪声敏感)
工作原理 · 正反作用选择 / 正作用(反偏差):PV ↑ → MV ↑(如加热器控温——温度高加大加热);反作用(正偏差):PV ↑ → MV ↓(如冷却器控温— —温度高减小冷却);选错造成正反馈失控——组态后必须先做阀门方向试动作验证对照查阅
正反作用选择正作用(反偏差):PV ↑ → MV ↑(如加热器控温——温度高加大加热);反作用(正偏差):PV ↑ → MV ↓(如冷却器控温— —温度高减小冷却);选错造成正反馈失控——组态后必须先做阀门方向试动作验证
自整定机理继电反馈法:调节器强制输出 ±δ(δ 为试验幅度),观察 PV 在上下限间形成的等幅振荡,由振荡周期与幅度按 Ziegler-Nichols 公式反算临界增益 Kc 与临界周期 Tc,再按比例度(如 30%)修正为实用 P/I/D
积分分离与抗饱和偏差大于阈值时屏蔽积分(积分分离),减小超调;输出达限幅且偏差方向仍存在时冻结积分累 加(抗饱和),反向响应时迅速脱离饱和区
微分先行仅对 PV 微分(不对 SV 微分);设定值阶跃变化不会引发 PI 输出的大幅度冲击,有效抑制给定值扰动,PID 中常用的工程折衷
03

PRODUCT STRUCTURE

产品结构

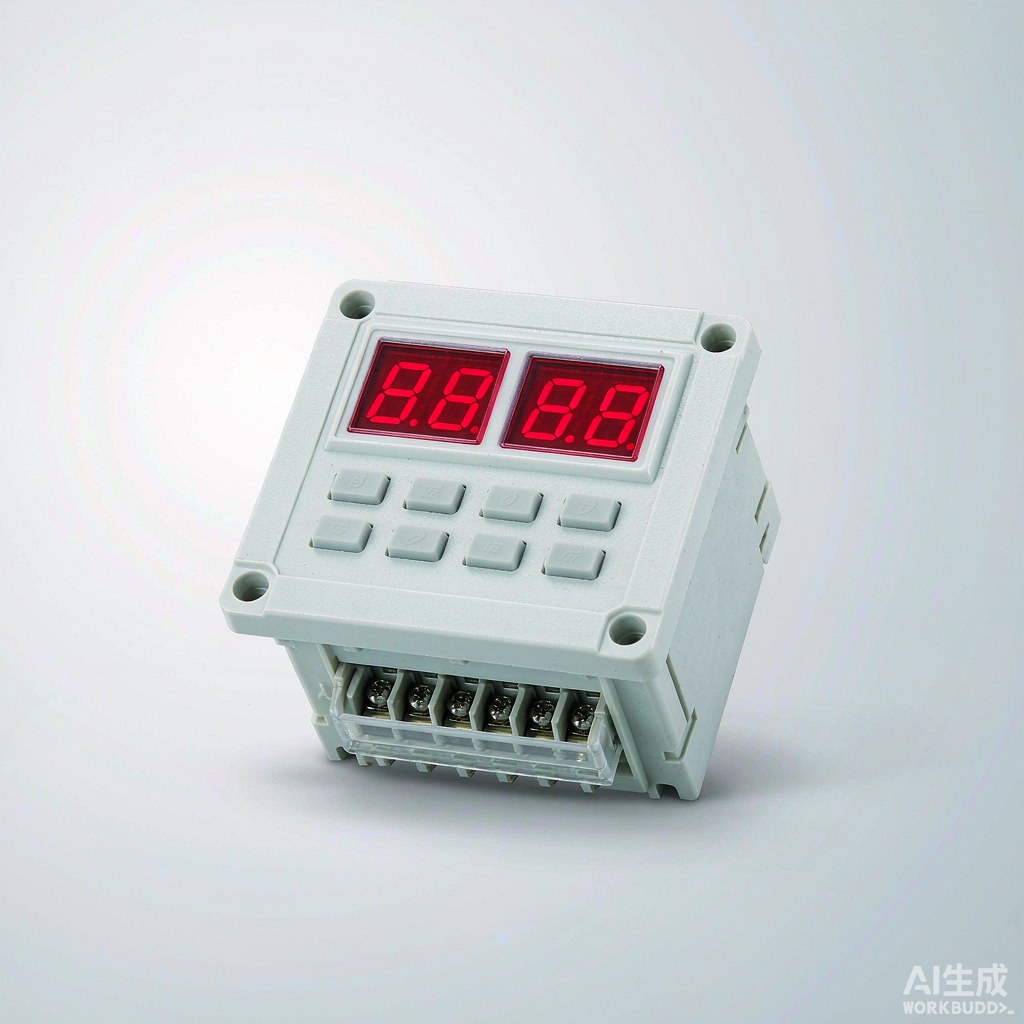
整机为盘装(DIN 标准 96×96mm 或紧凑型 48×96mm)仪表,前面板双排 LED与按键,机芯由输入板、主控板与输出板组成,信号与输出通道按 EMC 设计分区降低干扰。

优缺点分析

4.1 优点

4.2 缺点与应对

前面板

组成与功能:双排四位 LED(主显 PV / 副显 SV 或 MV);自动 / 手动键、增减键、组态键;状态灯(自动 / 手动 / 报警 / 阀位上下限)

输入信号板

组成与功能:万能输入通道 + 远程给定 SV 通道;TVS 抗输入过压与 ESD;分度表与工程量线性化 MCU 固件

主控板

组成与功能:MCU 运行 PID、自整定、通信与组态;参数 EEPROM 掉电保持;实时时钟供事件记录

输出板

组成与功能:DAC + 恒流源输出 4-20mA(或 0-10V);负载自适应能力强;输出限幅与 NE 43 故障方向

变送与报警

组成与功能:PV / SV / MV 任选一路 4-20mA 变送输出;2~4 点继电器报警(PV 上下限、偏差限、传感器故障)

通信接口

组成与功能:RS-485(Modbus-RTU)标准;以太网(Modbus-TCP)选件;OPC UA / MQTT 云接口在新一代机型出现

电源单元

组成与功能:85~264VAC 宽压或 24VDC;整机功耗 ≤ 5W

端子区

组成与功能:分区端子布置:输入 / 输出 / 变送 / 通信 / 报警 / 电源;面板防护 IP54(带密封圈)

演进趋势

结构单元:说明 组成与功能:

MPC 预览化

结构单元:预测控制 MPC 算法的简化版本嵌入通用调节器,应对大滞后与多扰动对象,作为 PID 的升级选项 组成与功能:

自适应 + AI

结构单元:根据过程响应特征自动调整参数(基于神经网络的 PID 自整定),应对时变非线性对象 组成与功能:

云化参数管理

结构单元:OPC UA / MQTT 直连云端,参数与组态从工程师站下沉到云端批量管理 组成与功能:

智能化诊断

结构单元:控制品质评估(IAE / ITAE 指标)、参数健康度评分、传感器漂移检测与执行机构死区预警 组成与功能:

连续控制精度高

说明:4-20mA 连续信号精细,无位式断续的死区损失;小流量精细调节能力远优于第 49 份位式继电器机型

万能输入覆盖广

mA / mV / V / TC / RTD 全兼容;温度 / 压力 / 流量 / 液位 / 物位 / 成分单台调节器全覆盖

PID 算法成熟稳定

位置式 / 增量式 / 串级 / 前馈 / 比值控制算法经过大量回路检验;微分先行、积分分 离、抗饱和、限幅等工程技巧齐备

自整定省人工

继电反馈 / 临界比例度自整定 30 分钟内获得可用 P/I/D;免除人工反复凑试;按对象特性自动优化参数

适配成熟执行机构

4-20mA 是全球过程控制的统一信号制,气动调节阀、带定位器的电动阀、变频器、 调压器、电子式控制器均能直接对接

手自动与组态灵活

手 / 自动双向无扰;按键或远程组态参数;变送输出与报警通道丰富

经济与维护简便

单台价格 1000~3000 元远低于 DCS;盘装独立,故障定位与替换简单,适合中小项目与旧装置单回路改造

缺点与使用限制

需外置位置闭环器件

说明与应对措施:气动阀须配电气转换器 + 阀门定位器;电动阀须内置定位器;链条比第 49 份"调节器内置位置闭环"更长,调试与故障点增加——按回路关键度配置冗余

单回路格局

说明与应对措施:一台一回路,回路密集时盘面与维护负担突出;8 回路以上应转向 DCS / 小型 PLC 方案

无驱动动力能力

说明与应对措施:输出为 4-20mA 弱信号,不直接驱动交流接触器;不能像第 49 份直接驱动电机——本表适用于带定位器或电气转换的执行链

正反作用易选错

说明与应对措施:组态错误会造成正反馈失控;必须现场做阀门方向试动作验证(手动模式下增减 MV 观察阀门动作方向)

积分饱和与超调

说明与应对措施:大偏差长时间存在且执行机构达限位时,积分累积导致反向响应滞后;启用积分分离 与抗饱和功能可缓解

大滞后对象效果有限

说明与应对措施:纯 PID 对大滞后对象(温度、液位)控制品质有限;MPC 算法或串级方案改善;或选带 MPC 预览的升级机型

不能用于本安回路

说明与应对措施:仪表自身无本安认证;危险区回路须经隔爆 / 增安外壳整体设计或装于安全区控制室

04

APPLICATIONS

应用领域

智能 PID 调节器主要用于以气动 / 带定位器电动 / 变频器为终端的单回路过程控制场合,典型行业分布如下。

5.1 五种典型应用模式

石油化工

典型应用场景:反应釜温度(蒸汽阀)、精馏塔回流流量、储罐压力 / 液位 常用配置:万能输入、串级 / 前馈软件包

电力

典型应用场景:除氧器水位调节、凝汽器真空、辅机冷却水温度、变频给水泵 常用配置:变频器电流给定 + 启停触点

冶金

典型应用场景:加热炉温度(燃气阀)、均热炉炉压、轧线冷却水流量 常用配置:气动调节阀 + 串级(温度 - 流量)

建材水泥

典型应用场景:回转窑窑尾温度(煤管阀)、生料配料、增湿塔湿度 常用配置:前馈 + PID 抗扰动

水处理

典型应用场景:加药量(计量阀)、曝气风量(变频)、清水池液位 常用配置:变频器对接、防腐型

制药

典型应用场景:发酵罐温度(夹套水阀)、灭菌柜 FMP 在线),配记录仪实现批记录 常用配置:PID + 无纸记录仪组合

暖通

典型应用场景:换热站供水温度(电动调节阀)、空调箱温湿度、新风风门 常用配置:经济型 48×96 紧凑尺寸

模式

回路构成 要点

基本单回路

PV 传感器 → 调节器(PID)→ 4-20mA → 电-气转换器 → 气动调节阀定位器 → 阀门 最常用形态;正反作用按回路特性 选;自整定收敛即投用

串级控制

主调 PID 输出作副调 SV;副调驱动阀门;主调为温度 / 质量等慢变量,副调为流量等快变量 改善扰动响应;主调连续型即可, 副调需快速响应

前馈控制

扰动量前馈通道输出与 PID 反馈输出叠加后驱动阀门 补偿可测扰动;与反馈 PID 互补

比值控制

主流量经比值系数后作从动回路给定;从动回路跟踪主流量 燃料 / 空气比值、配方加药等

阀位分程

输出 4-12mA 驱动 A 阀,12-20mA 驱动 B 阀 一调节器控制两台阀门,扩展控制 范围

05

TECHNICAL SPECIFICATIONS

技术参数表

下表为智能 PID 调节器(96×96 盘装通用机型)的典型规格,具体以各厂商样本为准。

  1. 01

    选型表

按功能、控制算法与品牌体系分为四个档次。价格为单台人民币指导价。

7.1 订货代码结构(8 位段示例)

  1. 01

    选型指南

8.1 选型决策十要素

8.2 典型场景选型路径

8.3 采购验收四环节

小结

智能 PID 调节器与第 49 篇智能伺服控制 PID 调节器构成"姊妹机型"——本份面向气动 / 带定位器电动 /变频器等连续执行机构(控制精度更高,但需外置电气转换 + 阀门定位器或定位器型阀门);第 49 份面向有触点电动执行机构(位置内环内置,单回路投资最低)。选型逻辑:第一看执行机构类型,第二看控制精度需求,第三看是否已有定位器或电气转换器。本系列显示记录与控制仪表家族继续扩展,后续沿报警装置、巡检仪等方向展开。

技术参数表 · 序号 / 参数项对照查阅
序号参数项典型规格
1输入 PV万能输入:4-20mA / 0-20mA;0-20mV~0-20V;热电偶 K/S/B/R/E/J/T/N;热电阻 Pt100/Cu50;采样周期 ≤ 0.5s,精度 0.2% FS
2给定 SV本机按键给定(双排 LED 增减);远程给定 4-20mA / 0-10V;通信给定(Modbus);给定斜率 0~9999 单位 / 秒可设
3控制输出连续 4-20mA(负载 ≤ 500~750Ω);或 0-10V 输出;输出限幅 1~22mA 可设;故障方向(3.6 / 21mA)NE 43 支持
4PID 算法位置式 PID / 增量式 PID;P 0~999.9%、I 0~3600s、D 0~3600s;正反作用;微分先行;积分分离;抗饱和;自整定(继电反馈法 / 临界比例度法)
5控制精度±0.5% FS(连续调节无死区);稳态误差 ≤ ±0.1% FS(积分时间足够时)
6响应与周期控制周期 0.1~0.5s;正反阶跃响应超调与回复时间按对象与参数决定
7变送输出4-20mA 变送输出 1~2 路(PV / SV / MV 任选);负载 ≤ 500Ω
8报警输出继电器 2~4 点:PV 上下限、偏差限、传感器故障、控制偏差过大;触点容量 3A / 250VAC
9通信接口RS-485(Modbus-RTU)标准;以太网(Modbus-TCP)选件;OPC UA / MQTT 选件
10复合控制串级 / 前馈 / 比值 / 双 PV 软件包选件;阀位分程输出 4-12mA / 12-20mA
11显示双排四位 LED(主显 PV / 副显 SV 或 MV);阀位百分比、运行状态、报警灯
12手自动切换双向无扰;MV = 当前输出(跟踪);软手动(增减)与硬手动点动
13供电电源85~264VAC 47~63Hz(典型);或 18~36VDC;功耗 ≤ 5W
14环境条件工作 0~50℃,湿度 ≤ 85% RH 无凝露;振动 ≤ 0.1mm(10~55Hz)盘装环境
15安装与防护面板 DIN 96×96mm 开孔 92×92mm(主流);紧凑型 48×96mm;面板防护 IP54(带密封圈);外形深 ≤ 100mm
16绝缘与安全输入 / 输出 / 电源间绝缘 1500V AC;符合 GB / IEC 盘装仪表安全标准
档次代表品牌与系列典型配置单台价格适用场合
技术参数表 · 进口高端 / 横河 UT / UP 系列、富士电机 PXR、欧姆龙对照查阅
进口高端横河 UT / UP 系列、富士电机 PXR、欧姆龙自整定 + MPC 预览;OPC UA / 以太网;高精度 / 高稳定性5000~15000 元外资项目、出口成套 、特殊认证
国产高端虹润 NHR / 宇电 AI / 福光串级 + 前馈 + 比值软件包;自整 定;以太网;高精度 0.1% 级2500~5000 元重要工艺回路、上位 机集成
国产标准虹润 / 宇电基础型 / 远东万能输入 + 自整定;双显 + 报警;RS-4851000~2500 元新建项目主力、通用 单回路
国产普及地方仪表厂通用系列固定输入类型;基础 PID 无自整定;按键操作400~1000 元一般回路、改造项目 、预算敏感
位段含义常见取值示例
1产品大类P = 智能 PID 调节器(连续输出型)
2面板尺寸9(96×96);4(48×96);8(80×80);0(导轨式)
3输入类型X(万能输入);K/S/E/P(指定分度号);A(电流)
4输出类型A(4-20mA);V(0-10V);D(双输出);F(变频器适配型)
5报警点数2 / 3 / 4(继电器报警点数)
6通信接口0(无);R(RS-485);E(以太网);C(OPC UA / MQTT)
7算法软件包B(基础);S(串级);F(前馈);R(比值);M(MPC 预览)
8选项H(高精度 0.1%);V(阀位分程);T(导轨电源);缺省为基础型
技术参数表 · 决策要素 / 判断要点对照查阅
决策要素判断要点
执行机构类型气动调节阀、带定位器的电动阀、变频器、电子执行器 → 本篇连续输出;有触点电动执行机构(无定位器)→ 第 49 篇智能伺服 PID
控制精度需求小流量 / 高精度连续场合选本篇;位式断续可接受则选第 49 篇更经济
万能输入温度 / 压力 / 流量 / 液位 / 物位 / 成分各回路信号均可配置同一台通用机型
PID 算法增强需求串级 / 前馈 / 比值 / MPC 预览按工艺复杂度选软件包
自整定能力新投运项目必选;老项目人工调好的回路可不依赖
正反作用验证现场必须做阀门方向试动作验证:手动增减 MV 观察阀门动作方向,反向则切换正反作用——组态错误会正反馈失控
抗积分饱和配置长时间大偏差回路必须启用;输出限幅与积分分离齐备
通信与集成需上位机监控选 RS-485 / 以太网;多回路集中管理考虑 DCS 方案
安全与冗余重要回路配操作器(第 42 篇)旁路或双机热备;评估单机失效后果
回路数量规模1~8 回路本表方案经济;8 回路以上比较 DCS / 小型 PLC
场景推荐方案理由
技术参数表 · 反应釜温度(蒸汽阀控制) / 国产标准万能输入型 + 串级(温度 - 蒸汽流量)对照查阅
反应釜温度(蒸汽阀控制)国产标准万能输入型 + 串级(温度 - 蒸汽流量)连续输出精细调节;串级改善蒸汽扰动响 应
变频给水泵(恒压供水)国产标准 + 变频器适配型输出电流给定 + 启停触点;快速调节优于阀门)
加药比值控制国产标准 + 比值软件包主流量 + 比值系数输出从控制量
储罐压力调节(重要回路)国产高端 + 操作器旁路高精度 + 操作器作 DCS 故障时的应急手段
环节验收要点
1. 到货核对型号 8 位段逐位核对(尺寸 / 输入 / 输出 / 报警 / 通信 / 软件包);输出类型与执行机构匹配检查
2. 功能抽检万能输入各类型精度五点法验证;手自动无扰切换试验;正反作用方向试验;4-20mA 输出线性与负载能力试验
3. 控制性能联调接入实际回路做阶跃试验;自整定收敛并复核超调与回复时间;正反作用正确性、积分抗饱和、防 超调配置生效验证
4. 通信与记录Modbus 读写与远程给定验证;通信中断保位行为确认;报警与事件记录核对;72 小时连续运行考核

More in 显示仪表系列

显示仪表系列 · 其他产品分类

智能PID调节器选型支持

告诉我们您的工况与测量需求,专业工程师将提供选型与技术方案建议。

联系我们